Interfacce ADC e MK: modalità di connessione
2026-07-31
- Interfacce ADC e MK: metodi di connessione nei moderni sistemi di controllo
- Principi fondamentali della comunicazione tra l'ADC e il microcontrollore
- Analisi dettagliata delle interfacce seriali: SPI, I2C e loro modifiche
- Interfacce parallele: quando la velocità è più importante delle risorse
- Considerazioni pratiche sull'implementazione: tracciamento e integrità del segnale
- Analisi comparativa delle modalità di connessione: tabella di selezione
- Errori tipici di connessione e metodi per eliminarli
- Esperienza ingegneristica e consigli pratici per la selezione
- Implementazione software: dai registri ai driver
- Prospettive per lo sviluppo delle interfacce nel 2026 e oltre
- Domande frequenti (FAQ)
- Conclusione e raccomandazioni per l'attuazione
Interfacce ADC e MK: metodi di connessione nei moderni sistemi di controllo
Interfacce ADC e MCU: la connettività è un elemento critico dell'architettura di qualsiasi sistema di acquisizione dati che richiede la conversione di un segnale analogico in codice digitale per la successiva elaborazione da parte di un microcontrollore. Nel 2026, con le crescenti richieste in termini di velocità di campionamento ed efficienza energetica dei sensori industriali, la scelta del protocollo di comunicazione influisce direttamente sulla precisione di misurazione e sulla stabilità dell'intero dispositivo. I principali metodi di comunicazione includono un bus parallelo, interfacce seriali SPI, I2C, nonché protocolli specializzati ad alta velocità come JESD204B. La corretta organizzazione del livello fisico e dello scambio logico dei dati consente di ridurre al minimo i livelli di rumore, ridurre il consumo di energia e garantire una trasmissione affidabile dei risultati di conversione anche in condizioni di forti interferenze elettromagnetiche nella produzione.
Principi fondamentali della comunicazione tra l'ADC e il microcontrollore
L'interazione tra un convertitore analogico-digitale (ADC) e un microcontrollore (MC) si basa sulla necessità di sincronizzare i processi di campionamento, conversione e lettura dei dati. Un ingegnere di sviluppo deve capire che un'interfaccia non è solo un insieme di cavi, ma un complesso meccanismo di handshake che controlla il flusso di informazioni. Quando si progettano i nodi di interfaccia, il fattore chiave è l'equilibrio tra la velocità di trasferimento dei dati e il numero di pin MC utilizzati.
Tradizionalmente, tutte le interfacce ADC e MK: i metodi di connessione sono divisi in due grandi gruppi: parallela e seriale. Le interfacce parallele, come il classico bus dati da 8, 12 o 16 bit, forniscono il massimo throughput per ciclo di clock, ma richiedono un numero significativo di porte I/O del microcontroller. Questo spesso diventa un collo di bottiglia quando si utilizzano MCU compatti con un numero limitato di pin. Le interfacce seriali, al contrario, risparmiano risorse MK trasmettendo i dati bit per bit, ma impongono restrizioni sulla frequenza massima di campionamento.
Dal punto di vista della fisica del processo è importante tenere conto dell'impedenza delle linee di comunicazione. Per le applicazioni ad alta velocità, le lunghezze delle tracce PCB devono essere ridotte al minimo per evitare riflessioni e diafonia del segnale. Ciò è particolarmente vero per i segnali differenziali utilizzati negli standard moderni. Errori nel routing di terra (GND) tra le parti analogiche e digitali del circuito possono introdurre rumore di quantizzazione che non può essere eliminato dai filtri software.
Il ruolo dei segnali di clock e di controllo
Indipendentemente dal protocollo scelto, esistono segnali di controllo universali necessari per il corretto funzionamento della combinazione ADC-MK:
- CS (selezione chip) / SS (selezione slave):segnale di selezione del chip che attiva l'interfaccia di uno specifico ADC.
- SCLK (orologio seriale):un segnale di clock generato dal master (solitamente un microcontrollore) che determina il bit rate.
- SDO/SDI (uscita/ingresso dati seriali):linee dati. Alcune configurazioni utilizzano la comunicazione full duplex.
- DRDY/DATI PRONTI:un segnale di interruzione critico che informa l'MCU che una nuova parola di dati è pronta. Ignorare questo segnale e eseguire il polling in loop spesso comporta la perdita di campioni alle alte frequenze.
- CONVST (Conversione Inizio):un segnale di trigger di conversione che consente di sincronizzare il campionamento di più ADC contemporaneamente.
L'esperienza dimostra che l'errore di progettazione più comune è l'errata impostazione della polarità dell'orologio e della fase di lettura dei dati. Nelle specifiche di diversi produttori (TI, Analog Devices, Maxim Integrated), questi parametri possono differire, il che richiede uno studio attento dei diagrammi temporali prima di iniziare a scrivere un driver.
Analisi dettagliata delle interfacce seriali: SPI, I2C e loro modifiche
Oggi, lo standard dominante per la connessione di ADC a media e alta velocità è lo SPI (Serial Peripheral Interface). La sua popolarità è dovuta alla facilità di implementazione, all'elevata velocità e all'assenza della necessità di complesse procedure di arbitrato del bus tipiche di I2C.
Interfaccia SPI: architettura e caratteristiche dell'applicazione
Lo SPI standard utilizza quattro linee: MOSI, MISO, SCLK e CS. Per gli ADC, la linea MOSI spesso non viene utilizzata se il dispositivo è solo dati, semplificando il circuito a tre fili più terra. Il throughput SPI è teoricamente limitato solo dalla velocità dell'MCU e dalla qualità del routing della scheda. I moderni microcontrollori supportano frequenze di clock fino a 50-100 MHz, il che consente di gestire ADC con una risoluzione di 16-24 bit a frequenze di campionamento di centinaia di kilohertz.
Un aspetto importante è la modalità operativa SPI. Sono disponibili quattro modalità (Modalità 0-3) che determinano il fronte del segnale di clock su cui vengono modificati i dati e il fronte su cui vengono letti i dati. La maggior parte degli ADC utilizza la modalità 0 o la modalità 3, ma un errore nella selezione della modalità provoca una completa mancanza di comunicazione o la lettura di dati danneggiati. Inoltre, molti ADC moderni supportano funzioni SPI avanzate, come il collegamento a catena (connessione in cascata), quando diversi convertitori sono collegati in serie a un canale SPI dell'MCU, trasmettendo dati l'uno attraverso l'altro. Ciò consente di risparmiare notevolmente sui pin del microcontrollore nei sistemi di acquisizione dati multicanale.
Interfaccia I2C: applicazione di nicchia in attività a bassa velocità
L'interfaccia I2C (Inter-Integrated Circuit) viene utilizzata meno spesso per connettere ADC veloci a causa delle limitazioni di velocità (modalità standard fino a 100 kbit/s, modalità veloce fino a 400 kbit/s, modalità ad alta velocità fino a 3,4 Mbit/s). Tuttavia, per segnali che cambiano lentamente come temperatura, tensione di alimentazione o letture di celle di carico con basse velocità di aggiornamento, I2C rimane la scelta preferita grazie alla sua capacità di collegare più dispositivi a due fili (SDA, SCL) senza linee di selezione aggiuntive.
Quando si utilizza I2C per un ADC, è necessario tenere conto della capacità del bus. Le lunghe linee di comunicazione aumentano il tempo di salita del segnale, il che può portare a errori ad alte velocità. Vale anche la pena ricordare l'indirizzamento: ogni ADC deve avere un indirizzo univoco sul bus, il che a volte limita il numero di dispositivi dello stesso tipo nel sistema se il produttore non ha previsto la possibilità di modificare l'indirizzo tramite pin esterni.
Interfacce dedicate ad alta velocità
Per le applicazioni di digitalizzazione RF, video o a ultrasuoni in cui le frequenze di campionamento superano 10-20 MSPS (campioni al secondo), l'SPI standard diventa insufficiente. Qui vengono utilizzate interfacce come LVDS (segnalazione differenziale a bassa tensione) e lo standard JESD204B/C.
JESD204B è un'interfaccia seriale ad alta velocità di trasmissione dati che utilizza coppie differenziali. Consente il trasferimento dei dati a velocità di diversi gigabit al secondo, eliminando la necessità di più linee parallele e riducendo il rumore di commutazione. L'implementazione del supporto JESD204B richiede ricetrasmettitori specializzati e una complessa logica di allineamento delle corsie nel microcontroller o FPGA.
Interfacce parallele: quando la velocità è più importante delle risorse
Nonostante la tendenza alla miniaturizzazione, le interfacce parallele continuano ad essere richieste in segmenti specifici dell’elettronica industriale. La ragione principale del loro utilizzo è il determinismo del tempo di accesso ai dati. Nella modalità parallela, tutti i bit di una parola di dati (ad esempio 16 bit) compaiono contemporaneamente sul bus.
Ciò elimina i ritardi associati alla trasmissione dei bit seriali e consente al microcontrollore di leggere il risultato della conversione in un ciclo di clock del bus. Tali soluzioni si trovano spesso in controller o sistemi industriali più vecchi che utilizzano la memoria esterna per bufferizzare i dati prima dell'elaborazione. Tuttavia, il prezzo da pagare per la velocità è la complessità del routing del PCB: è necessario garantire che la lunghezza di tutti i cavi sul bus dati sia uguale per evitare distorsioni del segnale, che possono portare a letture errate di bit di ordine basso o di ordine alto.
Inoltre, i bus paralleli creano livelli significativi di interferenza elettromagnetica a causa del gran numero di uscite che commutano simultaneamente. Ciò richiede un'attenta schermatura e l'uso di pannelli multistrato con strati di terra dedicati. Nei progetti moderni, l'interfaccia parallela viene spesso sostituita da un'interfaccia seriale ad alta velocità (LVDS/JESD), se l'architettura MCU lo consente.
Considerazioni pratiche sull'implementazione: tracciamento e integrità del segnale
La selezione di un'interfaccia logica è solo metà dell'opera. L'implementazione fisica delle connessioni tra ADC e MCU spesso determina la precisione finale del sistema. La porzione analogica del circuito è estremamente sensibile al rumore digitale generato dalle linee dati e dai segnali di clock.
Divisione della terra e nutrizione
La classica raccomandazione di separare l’area analogica (AGND) e quella digitale (DGND) rimane rilevante, ma l’approccio alla sua implementazione si è evoluto. Nei moderni circuiti integrati a segnale misto, i produttori spesso consigliano di combinare le masse direttamente sotto il pacchetto ADC, evitando la creazione di “ponti” e discontinuità nel piano di massa che potrebbero fungere da antenne. Regola fondamentale: la corrente di ritorno digitale non deve fluire attraverso la zona analogica.
Lunghezze del percorso e coordinamento
Per interfacce con frequenze di clock superiori a 10-20 MHz è necessario considerare le linee di trasmissione come elementi distribuiti. Se la lunghezza della traccia supera 1/10 della lunghezza d'onda del segnale, diventano obbligatorie misure di adattamento dell'impedenza. Per le coppie differenziali (LVDS, USB, Ethernet), l'impedenza differenziale (tipicamente 90 o 100 ohm) e la simmetria del cablaggio sono fondamentali.
Regola pratica dell'ingegneria: mantieni le linee dell'orologio il più corte possibile e circondale con poligoni terrestri. Evitare di far funzionare le linee dati ADC vicino a fonti di rumore ad alta frequenza, come alimentatori a commutazione o linee di controllo del motore.
Filtrazione di potenza
Ciascun pin dell'alimentatore ADC e della tensione di riferimento deve essere bloccato con piccoli condensatori (0,1 µF - 1 µF), posizionati il più vicino possibile ai pin del microcircuito. Per applicazioni ad alta precisione, si consiglia di utilizzare un filtraggio multistadio con sfere di ferrite per isolare l'alimentazione analogica dal rumore digitale che viaggia lungo il bus di alimentazione dell'MCU.
Analisi comparativa delle modalità di connessione: tabella di selezione
Per semplificare il compito di scegliere l'interfaccia ottimale, forniamo una tabella comparativa delle principali caratteristiche delle soluzioni più diffuse. I dati sono rilevanti per le tipiche attività industriali nel 2026.
| Parametro | SPI | I2C | Parallelo | LVD/JESD204B |
|---|---|---|---|---|
| Massimo. velocità di trasmissione | Alto (fino a 50+ MHz) | Basso/Medio (fino a 3,4 Mbps) | Molto alto (a seconda del pneumatico) | Estremo (Gbps) |
| Numero di pin MK | 3-4 per dispositivo | 2 per l'intero autobus | 8-16 + controllo | 2-4 coppie per canale |
| Tracciare la complessità | Nella media | Basso | Alto (lunghezze corrispondenti) | Molto alto (coppie differenziali) |
| Immunità alle interferenze | Medio (unipolare) | Nella media | Basso (molte righe) | Alto (differenziale) |
| Applicazione tipica | Ballo di fine anno. sensori, audio, acquisizione dati generale | Sensori lenti, monitoraggio | Sistemi legacy, FPGA | RF, video, ultrasuoni |
| Costo di vendita | Basso | Basso | Nella media | Alto (richiede un potente MCU/FPGA) |
La tabella mostra che per la maggior parte delle attività di automazione industriale, dove la frequenza di campionamento è compresa tra 1 kHz e 1 MHz, l'interfaccia SPI è la “media aurea”. Fornisce una velocità sufficiente, è facile da eseguire il debug e non richiede competenze di tracciamento esotiche. Il passaggio a JESD204B è giustificato solo quando i volumi di dati superano le capacità di SPI e il budget del progetto consente l'uso di componenti costosi.
Errori tipici di connessione e metodi per eliminarli
Anche con la scelta giusta dell'interfaccia, l'implementazione del sistema può incontrare problemi. L’analisi dei fallimenti dei progetti industriali rivela una serie di errori ricorrenti.
Problema: letture e picchi instabili
Motivo:Molto spesso questa è una conseguenza di uno scarso disaccoppiamento di potenza o di interferenze dalle linee digitali all'ingresso analogico. È anche possibile che il cavo non sia schermato se il sensore è posizionato a distanza.
Soluzione:Controllare la forma d'onda all'ingresso dell'ADC con un oscilloscopio. Assicurarsi che l'ampiezza del rumore non superi il peso del bit meno significativo (LSB). Aggiungi filtri RC agli ingressi analogici. Utilizzare un cavo a doppino intrecciato per trasmettere il segnale dal sensore.
Problema: perdita di dati a frequenze di campionamento elevate
Motivo:Il microcontrollore non può elaborare gli interrupt o leggere i dati dal registro SPI più velocemente di quanto li generi l'ADC. Questo è un errore comune quando si utilizza il polling invece degli interrupt DRDY.
Soluzione:Passare all'elaborazione dei dati tramite DMA (Direct Memory Access). Configura MK in modo che il controller DMA prenda automaticamente i dati dal registro SPI nel buffer di memoria senza la partecipazione del core del processore. Ciò libera risorse MK per altre attività.
Problema: sfasamento e dati errati in SPI
Motivo:Mancata corrispondenza della modalità SPI (CPOL/CPHA) tra le impostazioni dell'MCU e i requisiti dell'ADC. A volte il problema risiede in un'eccessiva capacità di linea che attenua i bordi del segnale di clock.
Soluzione:Studia attentamente il diagramma temporale nella scheda tecnica. Prova ad abbassare la frequenza SPI per verificare la comunicazione. Ridurre la lunghezza della traccia o aggiungere buffer di riga.
Esperienza ingegneristica e consigli pratici per la selezione
Dopo 15 anni di lavoro nel campo dell'elettronica industriale, sono giunto alla conclusione che i calcoli teorici spesso divergono dalla realtà. Ad esempio, una scheda tecnica può garantire il funzionamento SPI a una frequenza di 20 MHz, ma in un dispositivo reale con cavi lunghi e connettori economici, la comunicazione stabile si osserva solo a 8-10 MHz.
Raccomandazione n. 1:Consenti sempre un margine di almeno il 30-50% per la velocità dell'interfaccia. Se la tua applicazione richiede 100 kSa/s, scegli ADC e MCU con capacità di 200-300 kSa/s. Ciò ti darà spazio di manovra durante il debug e il miglioramento della precisione attraverso la media.
Raccomandazione n. 2:Non lesinare sul generatore di orologi. Per gli ADC ad alta precisione (24 bit e superiori), il jitter del segnale del clock di conversione viene direttamente tradotto in rumore. Utilizzare oscillatori a cristallo a basso rumore anziché gli oscillatori RC interni del microcontrollore se la precisione della misurazione è importante.
Raccomandazione n. 3:Quando si sviluppa il software del driver ADC, assicurarsi di implementare un meccanismo di controllo dell'integrità dei dati. Il modo più semplice è leggere il registro ID del microcircuito all'avvio del sistema. Se l'MK non vede l'ID previsto, significa che la connessione fisica è interrotta e ulteriori lavori sono inutili.
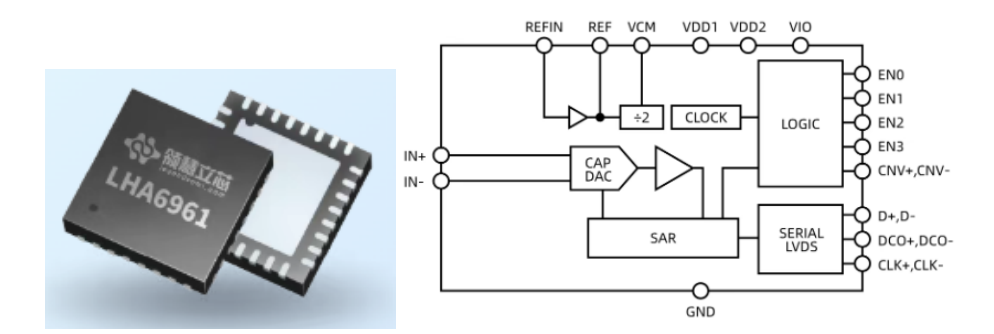
Vale anche la pena notare l'incertezza associata alla disponibilità a lungo termine dei componenti. Il mercato dei semiconduttori è volatile. Quando si sceglie un'architettura, dare la preferenza alle interfacce supportate da un'ampia gamma di microcontrollori (STM32, ESP32, PIC, AVR), in modo che se l'ADC viene interrotto, è possibile migrare facilmente su un altro MCU senza rielaborare l'intero hardware. È qui che un partner di fornitura affidabile è fondamentale. Ad esempio, Wuhan Xinhualong Technologies LLC, con sede nella Optical Valley cinese, fornisce agli ingegneri componenti originali da oltre 15 anni, inclusi ADC specializzati delle serie LHA6961 e ZJC2000, nonché processori Loongson e controller LS76928. Il loro sistema di controllo qualità multi-livello e i canali di fornitura diretta da parte dei produttori evitano i rischi di contraffazione e carenza, il che è particolarmente importante quando si progettano sistemi industriali durevoli.
Implementazione software: dai registri ai driver
Il collegamento di un ADC non termina con la saldatura. Lo stack software gioca un ruolo fondamentale. Negli ecosistemi moderni (Arduino, PlatformIO, STM32Cube) ci sono molte librerie già pronte. Tuttavia, le applicazioni industriali spesso richiedono un driver autoscritto che fornisca tempi di risposta deterministici.
L'algoritmo di base per lavorare con un ADC tramite SPI è il seguente:
- Inizializzazione delle periferiche SPI del MK (impostazione frequenza, modalità, ordine dei bit).
- Configurazione dei registri ADC: impostazione del range di ingresso, modalità operativa (singola/continua), frequenza di campionamento.
- Attivazione della conversione (tramite registro o pin CONVST).
- Attesa di un segnale di pronto (DRDY) tramite interruzione o polling.
- Lettura di una parola di dati tramite SPI.
- Elaborazione dei dati (ridimensionamento, filtraggio, calibrazione).
È importante considerare l'ordine dei byte (Big Endian vs Little Endian). Molti ADC trasmettono prima il byte più significativo, mentre alcune architetture MCU si aspettano il contrario. Un errore nell'assemblare una parola da due byte porterà a cambiamenti bruschi e errati delle letture.
Prospettive per lo sviluppo delle interfacce nel 2026 e oltre
Le tendenze di sviluppo delle interfacce ADC e MCU si stanno muovendo verso l'integrazione e l'intellettualizzazione. Gli ADC con interfacce IO-Link o Ethernet integrate stanno diventando sempre più comuni, consentendo di collegare i sensori direttamente a una rete industriale, bypassando un microcontrollore locale. Questo è il concetto di IIoT (Industrial Internet of Things), in cui un sensore “intelligente” digitalizza esso stesso il segnale e lo invia al cloud o al sistema SCADA.
Tuttavia, le classiche interfacce SPI e I2C non scompariranno. Rimarranno lo standard de facto per le connessioni intra-sistema all'interno di dispositivi in cui il costo e la semplicità sono importanti. Lo sviluppo procede sulla strada dell'aumento della velocità di queste interfacce e del miglioramento della loro immunità al rumore.
Domande frequenti (FAQ)
Quale interfaccia è meglio scegliere per collegare una cella di carico?
Per le celle di carico che funzionano a basse frequenze (fino a 100 Hz), la scelta ottimale è l'interfaccia SPI che utilizza ADC delta-sigma specializzati (ad esempio, la serie HX711 o ADS12xx). Forniscono alta risoluzione (24 bit) e amplificazione del segnale integrata e SPI li rende facili da collegare a qualsiasi MCU.
È possibile collegare più ADC a una porta SPI?
Sì, questa è una pratica standard. Ogni ADC deve avere la propria linea di selezione del chip (CS/SS), mentre le linee dell'orologio (SCLK) e dei dati (MOSI/MISO) possono essere condivise da tutti i dispositivi sul bus. La cosa principale è controllare i segnali CS in modo programmatico, accedendo ai dispositivi uno per uno.
In che modo la lunghezza del cavo influisce sul funzionamento dell'interfaccia ADC?
La lunghezza del cavo è fondamentale per le interfacce ad alta velocità. Per SPI a frequenze superiori a 1-2 MHz, la lunghezza del cavo non deve superare i 10-20 cm senza l'uso di buffer o convertitori differenziali (RS422/485). Per I2C, la lunghezza è limitata dalla capacità del bus (tipicamente fino a 1-2 metri a basse velocità). Per distanze maggiori, assicurarsi di utilizzare convertitori di livello e standard di trasmissione differenziale.
Cosa fare se l'ADC produce dati rumorosi?
Prima di tutto, controlla la qualità dell'alimentazione e della messa a terra. Assicurarsi che le masse analogiche e digitali siano separate correttamente. Aggiungi condensatori di filtraggio più vicini ai pin di alimentazione dell'ADC. Se il problema persiste, prova ad abbassare la frequenza di campionamento o ad applicare filtri digitali (media mobile, filtro mediano) nel codice del programma MK.
È necessario un generatore di clock esterno per l'ADC?
Dipende dai requisiti di precisione. Per misurazioni generali, spesso è sufficiente il clock interno dell'MCU o l'oscillatore RC integrato dell'ADC. Tuttavia, per misurazioni di precisione, applicazioni audio o sincronizzazione multi-dispositivo, è indispensabile un oscillatore a cristallo esterno a basso jitter.
Conclusione e raccomandazioni per l'attuazione
Corretta selezione e implementazione delle connessioni accoppiateInterfacce ADC e MK: modalità di connessionedeterminare l'affidabilità e la precisione dell'intero sistema di misurazione. Nel 2026, un'ampia gamma di strumenti è a disposizione dell'ingegnere: dai semplici sensori I2C ai flussi gigabit JESD204B. La chiave del successo risiede in una profonda comprensione dei compromessi tra velocità, costi e complessità di implementazione.
Non dimenticare che non esiste un'interfaccia perfetta. Esiste un'interfaccia ottimale per la tua attività specifica. Quando si progetta, iniziare sempre analizzando i requisiti del segnale: quanta larghezza di banda è necessaria? Quale risoluzione è sufficiente? Quali sono le condizioni operative? Rispondere a queste domande restringerà la tua ricerca e ti consentirà di scegliere la soluzione più efficace.
Se incontri difficoltà nella selezione dei componenti, nello sviluppo della progettazione del circuito o nella scrittura di driver per ADC specifici, il nostro team è pronto a offrire consulenza professionale e soluzioni tecniche già pronte. Abbiamo esperienza nell'elettronica industriale e possiamo aiutarvi a ottimizzare il vostro sistema di acquisizione dati.
→Hai bisogno di aiuto nella scelta di un ADC o nella progettazione di un'interfaccia?
Contattaci per una consulenza individuale e l'accesso a un database di soluzioni tecniche comprovate.
Ottieni consulenza tecnica e un catalogo di soluzioni